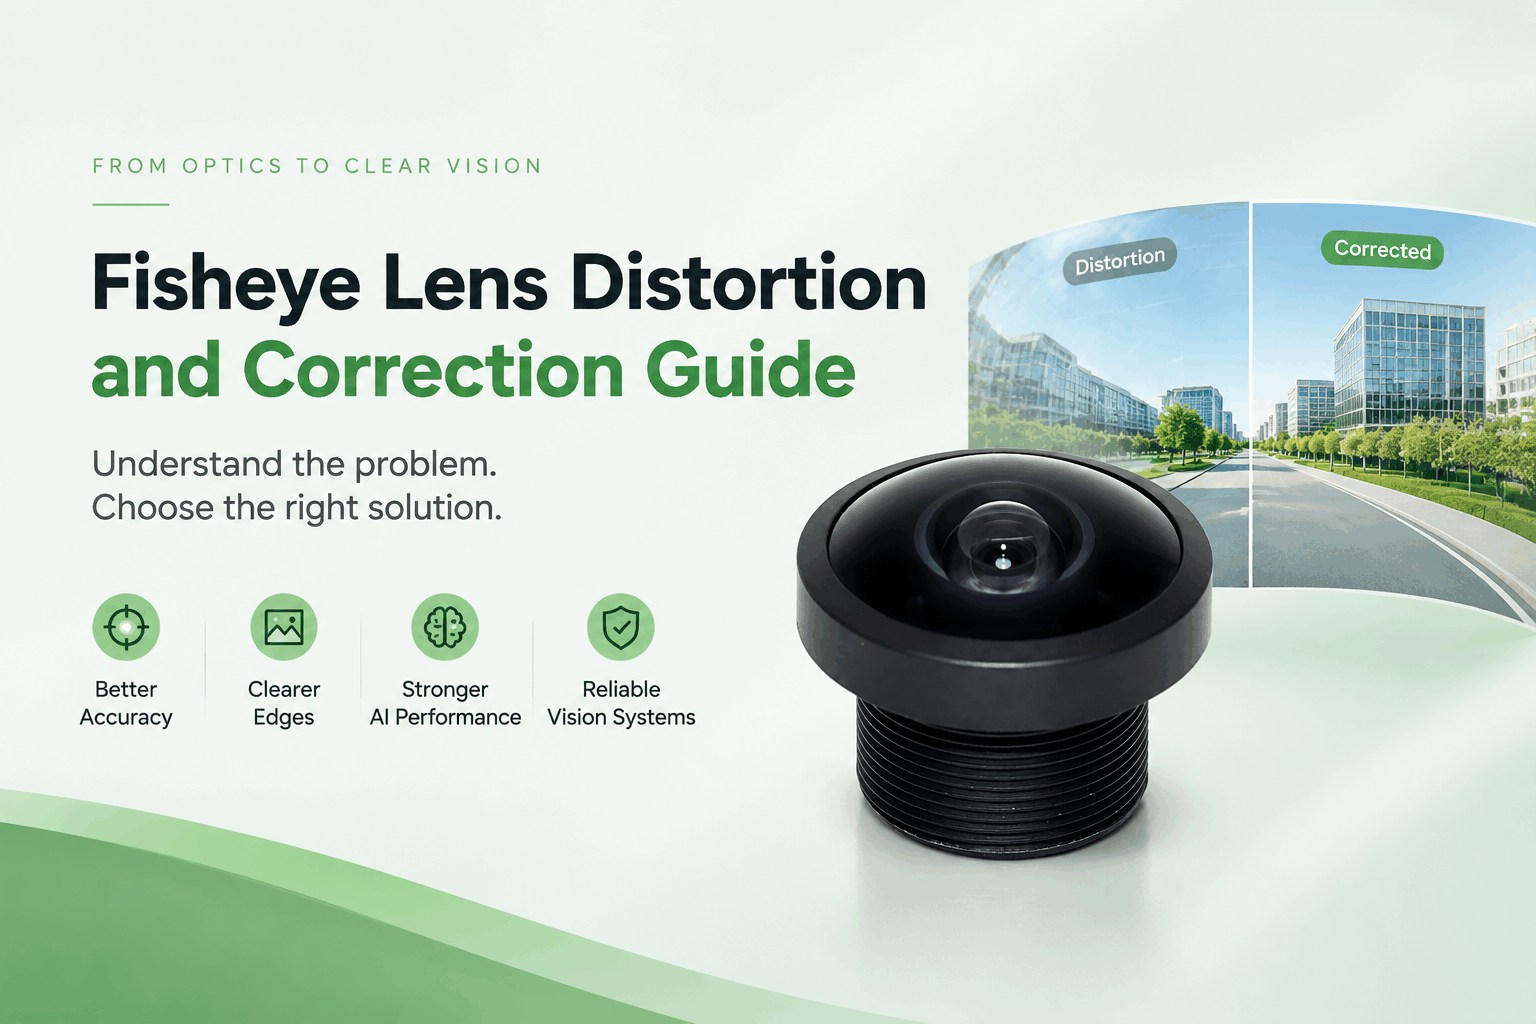
マシンビジョンにおける魚眼レンズの歪み:光学補正とソフトウェア補正ガイド
Oct 15, 2026
魚眼レンズ160°から200°の超広視野角(FOV)を実現するため、AMR/AGVのSLAMナビゲーション、ADASのサラウンドビュー(AVM)、および組み込み型マシンビジョンシステムに不可欠です。しかし、この広角撮影機能には、制御不能な魚眼レンズ歪みという重大なトレードオフが伴います。この歪みが制御不能になると、位置決め誤差、画像合成時のアーティファクト、物体検出の信頼性の低下、AIモデルの性能低下などを引き起こします。多くのエンジニアはソフトウェアによる歪み補正のみに頼っていますが、ソフトウェアではCMOSセンサーで既に失われた光学情報を復元することはできません。最も信頼性の高いビジョンシステムは、レンズ設計段階での光学歪み制御と、キャリブレーションされたソフトウェアによる微調整を組み合わせています。このガイドでは、魚眼レンズの歪み、その実世界への影響、そして実用的な光学補正戦略について詳しく解説します。魚眼レンズの歪みとは?完全解説魚眼レンズの歪みは、製造上の欠陥ではなく、本来的な放射状の樽型歪みです。直線レンズは、画像全体にわたって直線をまっすぐに保ちます。魚眼レンズは等距離投影法を用いて、半球状のシーンを平面センサーに投影します。画像の倍率は画面の端に向かうにつれて低下するため、現実世界の直線は外側に湾曲して見えます。画面端に近い被写体は圧縮され、画素数が少なくなります。機械視覚に影響を与える主な歪みの種類は次の2つです。放射状樽型歪み (支配的):SLAM、画像スティッチング、計測タスクにおける幾何学的誤差の主な原因。接線方向の歪み:レンズ素子のわずかな位置ずれやセンサーの傾きによって生じる。高品質なレンズでは目立ちにくいが、高精度なステレオおよび双眼ロボットビジョンにおいては極めて重要な問題である。魚眼レンズの歪みがマシンビジョンの性能に及ぼす影響歪みはシーンの形状を歪ませ、主要な産業および自動車アプリケーションにおけるコンピュータビジョンアルゴリズムの性能を直接的に低下させる。AMRおよびAGVのSLAMナビゲーションへの影響画像の歪みは特徴点抽出の精度を低下させる。画像境界付近の圧縮された物体は障害物検出の信頼性を低下させ、フレームごとに幾何学的誤差が蓄積され、位置特定精度が低下する。自動車用AVMサラウンドビューシステムへの影響深刻なバレル歪みは、ステッチングのずれや、縁石や障害物の輪郭の変形につながります。ソフトウェアによる大幅なリマッピングは、エッジのディテールをぼやけさせ、ECUの処理遅延を増加させます。両眼ロボット立体視への影響3Dを選択する際 ロボットビジョンレンズ セットアップ時に、ペアになった魚眼レンズ間の歪みパラメータが一致しないと、系統的な深度計算誤差が発生し、ピックアンドプレースや3D検査作業の精度が著しく低下します。AI物体検出とニューラルネットワークへの影響標準的な直線データセットで学習させた畳み込みニューラルネットワーク(CNN)は、歪んだ魚眼レンズ画像に対しては性能が低下します。歪んだデータセットを用いてAIモデルを再学習させるには、開発時間とコストが大幅に増加します。光学補正技術と推奨ワークフロー光学補正は、画像がセンサーに到達する前のレンズ設計段階で、固有の樽型歪みを抑制します。主な光学技術には以下が含まれます。非球面レンズ要素: 刃の歪みを補正しつつ、刃先の切れ味を最大限に高めるために使用されます。多素子光学グループ: 視野全体にわたって光学収差を均一化するように設計されています。チーフ・レイ・アングル(CRA)マッチング: レンズのCRAをターゲットのCMOSセンサーに合わせることで、ピクセル間のクロストークや周辺光量落ちを防ぎます。厳しい組立公差: 量産時の接線方向の偏心歪みを最小限に抑える。注:視野角が160°を超える場合、歪みをゼロにすることは物理的に不可能です。光学最適化の目的は、本来の樽型歪みを最小限に抑え、均一な照明を実現し、エッジピクセル密度を維持することです。推奨される統合ワークフロー1. 歪みの少ないレンズを選ぶ: 高いロット一貫性とセンサーマッチングされたCRAを備えたM12魚眼レンズをお選びください。2. カメラキャリブレーションを実行する: 特にステレオビジョンペアの場合は、正確なキャリブレーション(カンナラ・ブラントモデルを推奨)を実施してください。3. 軽量反り矯正剤を塗布する: ぼやけを防ぐために、エッジを過度に引き伸ばすのではなく、微妙なピクセル再マッピングを使用してください。4. 環境安定性の検証: 実地展開前に、極端な動作温度および振動条件下での画像性能テストを実施する。よくあるエンジニアリング上のミス歪み仕様を確認せずに視野角の広さだけを盲目的に追求する安価な汎用魚眼レンズを選び、ソフトウェアがすべての欠陥を修正してくれると期待する量産におけるバッチ間の光学的ばらつきを無視する安定した実験室の室温環境でのみレンズのテストを行うマシンビジョン向けWintop Optics魚眼レンズソリューションWintop Opticsは光学的に最適化された製品を設計・製造しています。 魚眼レンズと超広角レンズを搭載したM12レンズ ロボットの知覚、AMRナビゲーション、ヒューマノイドロボット、ADAS AVMシステム向け。当社のレンズは、160°~200°の視野角と、抑制された樽型歪み、高い周辺解像度、そして安定した量産品質を両立させています。当社が提供するもの:標準的な低歪み魚眼レンズM12カスタム光学設計およびプロトタイピング立体視/両眼視用のマッチングレンズペア自動車用魚眼レンズ ADASサラウンドビュー用当社の光学チームは、歪みバジェットの定義とセンサー・レンズのマッチングをサポートし、過剰なレンズ歪みによって引き起こされる高額なアルゴリズムのデバッグを回避できるようお手伝いします。センサーの仕様、目標視野角、作動距離、歪みに関する要件、および動作上の制約をお知らせいただければ、適切な標準またはカスタムの魚眼レンズをご提案いたします。よくある質問(FAQ)1. 魚眼レンズは歪みをゼロにすることは可能ですか?いいえ。視野角(FOV)が160°を超える場合、光学歪みをゼロにすることは物理的に不可能です。設計上の目標は、周辺部の解像度を維持しながら、光学設計によって固有の樽型歪みを最小限に抑えることです。2. 光学的に歪みが補正された魚眼レンズでも、ソフトウェアによる歪み補正は依然として必要ですか?はい。最適化された魚眼レンズでも、わずかながら測定可能な歪みが残ります。光学補正によって歪みの大きさが軽減されるため、補間によるぼやけやECU処理の負荷増大を引き起こすことなく、軽量なソフトウェアによる歪み補正を実行できます。3. テレビの歪みとは何ですか?また、なぜそれがマシンビジョンにとって重要なのでしょうか?TV歪みは、画像の幾何学的歪みをパーセンテージで定量化したものです。TV歪みの値が低いほど、本来の光学的な歪みが少なくなり、ソフトウェア処理の要件が軽減され、SLAM、検出、計測アルゴリズムのパフォーマンスがより安定します。4. AMR SLAMには、魚眼レンズと直線広角レンズのどちらが適していますか?必要な視野角によって異なります。直線的な広角レンズは、120°以下の視野角に適しています。AMR(自律移動ロボット)やヒューマノイドロボットにおける160°以上の環境認識には、歪みを制御した光学的に最適化された魚眼レンズが業界標準となっています。5.低価格の汎用魚眼レンズは、量産型ロボットに適していますか?いいえ。一般的な消費者向け魚眼レンズは、製造ロット間のばらつきが大きく、エッジの鮮明度が低く、固有の歪みが大きいため、現場に配備されたシステムではアルゴリズムの性能が不安定になります。



 ニュースレターにサインアップする


 IPv6 network supported.