ロボットビジョンシステムの視野角(FOV)の選択方法
Sep 27, 2026
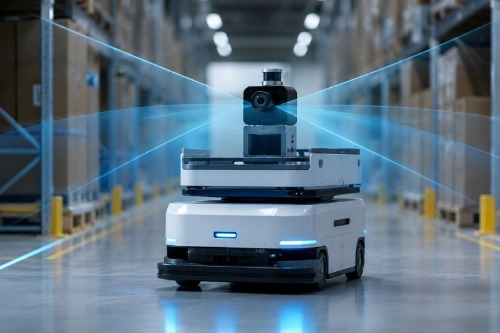
ロボットビジョンシステムに適した視野角の選び方ロボットはカメラで捉えたものしか理解できない。しかし、より多くのものを見ることが、必ずしもより良いものを見ることを意味するわけではない。自律型ロボットにとって、適切な視野角(FOV)は、信頼性の高い視覚認識に不可欠です。視野角が狭すぎると、障害物や物体が画像から外れてしまう可能性があり、逆に視野角が広すぎると、歪みが生じ、認識に利用できる画像の詳細度が低下してしまいます。では、ロボットの視覚システムに適した視野角(FOV)はどのように選択すればよいのでしょうか?答えは、レンズのデータシートに記載されている視野角(FOV)だけでは決まりません。 センサーサイズ、焦点距離、作動距離、対象領域、歪み、およびロボットの用途 全てを総合的に考慮する必要がある。 ロボットビジョンにおけるFOVとは何ですか?視野角とは、カメラがレンズを通して捉える領域を指します。一般的には次のように表記されます。 水平視野角(HFOV)、垂直視野角(VFOV)、および対角視野角(DFOV)。一般的に、焦点距離が短いほど視野角は広くなり、焦点距離が長いほど視野角は狭くなります。のために ロボットビジョン目標は単に視野角を最大化することではなく、 シーンのカバー範囲、画像の詳細度、および光学性能。 ロボットアプリケーションにおける視野角の変化ロボットの作業内容によって、必要な視覚範囲は異なる。AMRおよびAGVナビゲーション自律移動ロボットは、周囲の障害物、人、棚、物体を検知するために、幅広い環境認識能力を必要とする。広角レンズと超広角レンズは、通常、 120°~200°の範囲コンパクトな設置位置から広範囲をカバーできます。ナビゲーション、障害物検知、倉庫自動化、移動ロボットの認識などの用途に適しています。しかし、広い視野角は、歪みや周辺部の画像品質と併せて評価する必要がある。ロボットアームとピックアンドプレースロボットアームは通常、環境全体を捉えるのではなく、特定の物体を探知して操作する必要がある。視野角が広すぎると、ターゲットが占めるピクセル数が少なくなり、認識や位置特定のために利用できる視覚情報が減少する可能性がある。ピックアンドプレース、組み立て、検査には、 視野角は中程度または広視野角です。 ターゲットのカバー範囲、解像度、および位置精度間のより良いバランスを実現できます。人型ロボットと自己中心的な視覚人型ロボットや身体に搭載されたAIシステムは、光学面で新たな課題をもたらします。カメラは、頭部、手首、手などのコンパクトな場所に収まりながら、周囲の環境の大部分を捉える必要があるのです。超広角レンズ 165°、180°、あるいは200°の視野角 以下の項目について、一人称視点での広範な視覚情報を提供できます。· 人型ロボットの知覚· 自己中心的な視点· 手と目の協調性· ロボットマニピュレーション· 身体化されたAIデータ収集· 遠隔操作ここでの目的は、単に可能な限り広い視野角を実現することではなく、画面全体にわたって実用的な画質を維持することである。 FOVは複数の数値で構成されるロボット用ビジョンレンズを選ぶ際に、宣伝されている視野角(FOV)だけを基準にするのはよくある間違いです。エンジニアは以下の点も評価すべきである。歪み|解像度|相対照度|エッジ性能|作動距離|センサー互換性視野角が広がるにつれて、歪みは一般的により厄介になります。これは、次のようなアプリケーションに影響を与える可能性があります。 物体の位置特定、位置決め、計測、SLAM、マッピング、および画像キャリブレーション.したがって、視野角が最も広いレンズが必ずしも最良の解決策とは限らない。適切なレンズとは、特定のロボット作業に必要な光学性能を維持しながら、必要な視野を確保できるレンズのことです。 実用的な視野選択プロセスロボットビジョンレンズを選択する前に、以下の5つの重要なパラメータを定義します。1. 対象地域環境や物体のどのくらいの範囲が見えていなければならないか?2. 作業距離レンズはターゲットからどれくらい離れていますか?3. センサーどのようなセンサーサイズ、解像度、ピクセルサイズが使用されますか?4. アプリケーションナビゲーション、検査、操作、SLAM、それともデータ収集?5. 画質アプリケーションはどの程度の歪みやエッジの劣化を許容できますか?これらのパラメータが定義されれば、適切な焦点距離と視野角をより正確に決定できる。 Wintop Optics:ロボットビジョン向けに設計された光学機器で ウィントップオプティクス当社は、以下のような高度なロボットビジョンアプリケーション向けの光学レンズを開発しています。 広角、超広角、魚眼、コンパクトM12ソリューション.当社のロボットビジョン用レンズ製品群は以下をサポートしています。· AMRおよびAGVのナビゲーション· 人型ロボットの知覚· ロボットアームとハンドアイビジョン· 障害物検知· SLAMとマッピング· 身体化されたAIデータ収集· 工業検査コンパクトなM12レンズから超広角レンズまで 到達 視野角200°Wintopはバランス調整に重点を置いています 視野、画質、歪み補正、および機械的統合. 適切な視野は、適切なアプリケーションから始まる視野が広いからといって、必ずしも視力が良くなるわけではない。目標は、ロボットに十分な視覚情報を提供すると同時に、信頼性の高い知覚と意思決定に必要な画像品質を維持することである。開発しているかどうか AMR、AGV、ヒューマノイドロボット、ロボットアーム、または組み込み型AIプラットフォーム適切なレンズ選びは、まず申請から始まります。センサーサイズ、作動距離、対象エリア、必要な視野角をWintop Opticsにお知らせください。当社の光学チームは、お客様のロボットビジョンシステムに最適なレンズソリューションの選定をお手伝いいたします。ロボットの種類は様々。視野角もそれぞれ異なる。しかし、目標はただ一つ。より良い視覚体験を実現すること。よくある質問:1. ロボットビジョンにとって最適な視野角(FOV)はどれですか?普遍的な視野角はありません。広視野角と超広視野角は、 120°~200° 広い視野角はナビゲーションや知覚に適している一方、狭い視野角は詳細な検査や操作に適している場合がある。2. 視野角が広い方が常に良いのでしょうか?いいえ。視野角を広くするとカバー範囲は広がりますが、歪みが大きくなり、対象物の見かけ上のサイズが小さくなる可能性があります。視野角は、解像度、作動距離、および用途の要件とのバランスを取る必要があります。3. 広角レンズか魚眼レンズか:ロボットにはどちらが適しているか?広角レンズは一般的に歪みを抑えつつ広い範囲をカバーするが、 魚眼レンズ 非常に広い範囲をカバーし、パノラマ認識、ナビゲーション、マッピングなどの用途に役立ちます。4. ロボットビジョン用のM12レンズはどのように選べばよいですか?考慮する センサーサイズ、視野角、焦点距離、作動距離、歪み、解像度、絞り、および機械的寸法 レンズが視覚システム全体に適合するようにするため。5. Wintop Opticsはロボットビジョン用レンズを推奨できますか?はい。 センサーモデル、作動距離、必要な視野角、対象物/用途、および機械的制約また、Wintop Opticsは、適切なロボットビジョンレンズソリューションの選定を支援できます。


 ニュースレターにサインアップする


 IPv6 network supported.