ロボットカメラは、低照度な産業環境においてどのような性能を発揮するのか?
Nov 06, 2026
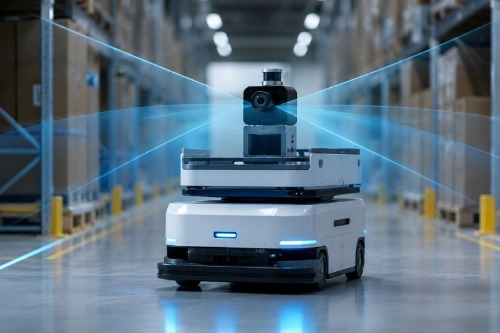
現代の産業オートメーションにおいて、ロボットは24時間365日、高い信頼性で稼働することが求められています。倉庫内のAMR(自律移動ロボット)やAGV(無人搬送車)から、産業用検査ロボット、自律型清掃機に至るまで、多くのロボットシステムは、照明条件が理想的とは程遠い環境下でも稼働し続けなければなりません。薄暗い倉庫の通路、照明の不十分な工場の隅、夜間の検査エリア、屋内から屋外への照明の変化などは、すべてカメラの性能に影響を与える可能性があります。光量が低下すると、ロボットカメラは暗い画像になったり、細かいディテールが失われたり、近くの物体を正確に識別することが難しくなったりする可能性があります。これらの問題は、ナビゲーション、障害物検出、および目視検査に影響を与える可能性があります。では、どうすれば ロボットビジョンシステム 低照度の産業環境で信頼性の高い画像を維持するにはどうすればよいでしょうか?その答えは、レンズの絞り、イメージセンサーの性能、露出設定、光学設計など、いくつかの要素に関わってきます。1. 産業用ロボットにとって、低照度イメージングが課題となるのはなぜか?固定式の監視カメラとは異なり、ロボットカメラは、ロボットが移動中や周囲環境と相互作用している最中に画像を撮影する必要がある場合が多い。低照度環境では、イメージセンサーに届く光量が不足するため、いくつかの画像処理上の問題が発生する可能性があります。暗くて露出不足の画像十分な光量がない場合、画像が暗くなりすぎて、画像認識アルゴリズムが物体、輪郭、環境の特徴を識別することが難しくなることがあります。画像ノイズの増加カメラシステムは、光量不足を補うために電子ゲインを上げる場合があります。しかし、ゲインを上げすぎると不要な画像ノイズが増幅され、画像の鮮明度が低下し、物体認識に影響を与える可能性があります。ロボットの動作中のモーションブラー露光時間を長くすると、センサーに到達する光量が増えますが、ロボットや周囲の物体が動いている場合は、モーションブラーが発生する可能性もあります。視覚認識の信頼性の低下画像品質が低いと、ロボットシステムが障害物を識別したり、物体を認識したり、動作中に一貫した視覚情報を維持したりすることが難しくなる。倉庫、工場、屋外環境などで連続稼働するロボットにとって、これらの課題は、カメラやレンズの開発において低照度イメージングを重要な検討事項とする理由となる。2. 大口径レンズはどのようにして暗所性能を向上させるのか?低照度撮影に影響を与える最も重要な光学的要因の一つは、レンズの絞り値である。絞りは、レンズを通過してイメージセンサーに到達する光の量を決定します。一般的にはF値で表され、F1.6、F2.0、F2.8などとなります。F値が小さいほど、一般的に絞りが大きく、集光能力が高いことを示します。例えば:F1.6絞り: 光学系への光の取り込み量を増やすことで、照明条件が限られた用途に適しています。F2.0絞り: 多くのロボットビジョン用途において、光量と被写界深度のバランスを適切に保ちます。F2.8絞り: F1.6やF2.0に比べて取り込む光量が少ないため、暗い環境では露光時間を長くしたり、ゲインを上げたりする必要が生じる可能性がある。同じ条件下では、F1.6レンズはF2.0レンズよりも絞り値が大きく、光学透過率が同等であると仮定すると、理論的には約56%多くの光を透過できる。移動ロボットの場合、この追加光によって、カメラはより短い露光時間またはより低いゲインで十分な露出を得ることができます。これは、動いている物体を捉えたり、ロボットが移動中に周囲の状況を監視したりする場合において、特に有効です。しかし、絞り値が大きいほど、あらゆる用途において必ずしも最良の選択肢となるわけではありません。光学的な鮮明度、被写界深度、センサーとの互換性、そして実際の照明条件なども考慮する必要があります。3. 絞りだけでは不十分な理由大口径は光の取り込み量を増やすのに役立つが、全体的な低照度撮影性能はカメラシステム全体に依存する。イメージセンサーのサイズとピクセル性能イメージセンサーは、入射光を電気信号に変換します。センサーサイズ、ピクセルサイズ、および光感度はすべて、カメラが低照度条件下でどれだけ効果的に機能するかに影響します。鮮明な画像を得るためには、レンズとイメージセンサーの適切な組み合わせが不可欠です。露光時間とフレームレート露光時間を長くすると画像の明るさは向上しますが、被写体ブレが生じる可能性があります。AMR(自律移動ロボット)、AGV(無人搬送車)、および移動式検査ロボットの場合、露出設定は移動速度と画像取得要件に応じて最適化する必要があります。ゲインとイメージノイズセンサーのゲインを上げると画像は明るくなるが、過剰な増幅は画質を低下させる可能性がある。レンズとセンサーの相性が良ければ、電子ゲインに過度に依存することなく、イメージングシステムが十分な光量を取り込むことができる。光伝送と画質レンズの性能は絞り値だけで決まるものではありません。光透過率、レンズコーティング、光学収差、そして画像の鮮明度も最終的な画像の品質に影響を与えます。したがって、低照度下でのロボットビジョンには、光学設計とカメラ構成を連携させたアプローチが必要となる。4. 大口径レンズはどのようなロボット用途にメリットをもたらしますか?ロボットの用途によって、照明に関する要件は異なります。特に、大口径の光学設計は、以下のような環境で有効です。倉庫用AMRおよびAGV自律移動ロボットは、倉庫の通路、保管エリア、積み込みエリアなどを頻繁に移動するが、これらの場所では照明条件が一日を通して変化する可能性がある。大口径レンズは、薄暗い場所での画像取得性能を向上させ、障害物検出や環境認識を支援するのに役立ちます。産業用検査ロボット検査ロボットは、機器室、生産施設、または部分的に密閉された工業空間内の視覚情報を取得する必要がある場合があります。周囲の光量が限られている場合でも、安定した光量を取り込むことで画像の視認性を維持できます。業務用清掃ロボット業務用清掃ロボットは、大型ビル、廊下、駐車場など、照明が均一でない場所で稼働することが多い。適切な大口径レンズを使用することで、変化する照明条件下でも周囲の情報を視覚システムが捉えるのに役立つ。屋外点検・警備ロボット屋外ロボットは、早朝、夕方、または夜間に稼働する場合があります。これらの用途においては、レンズの絞り値は、センサーの感度、露出制御、および必要に応じて補助照明と併せて評価する必要がある。5. 低照度ロボットレンズを選定する際に、メーカーは何を考慮すべきでしょうか?ロボット開発者やカメラモジュールメーカーにとって、適切な低照度レンズを選ぶには、F値を比較するだけでは不十分だ。光学統合の際には、いくつかの要素を評価する必要がある。絞り: より多くの光を取り込む必要がある場合は、F1.6またはF2.0の設計を検討してください。センサーの互換性: レンズはイメージセンサーのサイズと解像度に合わせて選びましょう。光学的な鮮明度: 必要な視野全体にわたって十分な画像詳細度を確保してください。視野: ロボットのナビゲーションまたは検査作業に適した視野範囲を選択してください。被写界深度: 作動距離と、焦点を合わせ続けなければならない対象物の範囲を考慮してください。機械的統合: レンズの寸法、TTL、取り付けインターフェース、および設置スペースを確認してください。近距離の障害物検出や、異なる距離にある物体の検出といった用途では、被写界深度に特に注意を払う必要があります。絞りを非常に大きくすると、許容範囲内の鮮明さを維持できる距離の範囲が狭まる可能性があります。したがって、カメラとレンズのシステム全体を実際の動作条件下でテストすることが不可欠です。6. Wintop Optics:ロボットビジョン向け光学レンズソリューションで ウィントップオプティクス信頼性の高いロボットビジョンは、適切な光学部品から始まることを私たちは理解しています。当社は20年にわたる光学レンズの開発・製造経験に基づき、AMR(自律移動ロボット)、AGV(無人搬送車)、産業用検査ロボット、業務用清掃ロボット、自律移動システムなど、様々なロボット用途向けのイメージングレンズソリューションを提供しています。私たちの ロボット用レンズソリューション 以下のようなさまざまな光学要件に対応します。光量取り込みを向上させるためのF1.6およびF2.0の大口径設計。環境認識のための広角および魚眼レンズ設計。ロボットビジョンシステム向けの高解像度画像処理互換性。さまざまな画像処理要件に対応する、制御された歪み。スペースに制約のあるカメラへの組み込みに適した、コンパクトな光学構造。特定の用途要件に基づいた、カスタマイズされたレンズ開発。倉庫内ナビゲーションロボット、産業用検査システム、自律型清掃機など、どのようなシステムを開発する場合でも、適切な光学レンズを選択することで、ビジョンシステムの安定性と信頼性を向上させることができます。ロボットビジョンプロジェクト用の大口径カメラレンズをお探しですか?イメージングに関するご要望をお聞かせいただき、次世代ロボットアプリケーションに最適な光学レンズソリューションをご提案いたしますので、Wintop Opticsまでお問い合わせください。よくある質問Q1:低照度環境下でのロボットカメラに最適な絞り値はどれですか?F1.6およびF2.0レンズは、光量取り込み量の向上を必要とするロボットビジョン用途でよく用いられる選択肢です。最適な絞り値は、周囲の光量、センサーの性能、作動距離、被写界深度の要件によって異なります。Q2:暗い場所での撮影には、F1.6レンズはF2.0レンズよりも優れていますか?一般的にはそうです。F1.6レンズはF2.0レンズよりも絞り値が大きく、理論的には同等の条件下で約56%多くの光を透過させることができます。ただし、全体的な画質は、光透過率、センサー感度、露出設定にも左右されます。Q3:大口径レンズは移動ロボットのモーションブラーを軽減できますか?開口部が大きいほどセンサーに届く光量が増え、露光時間を短縮できる可能性があります。これにより、ロボットや周囲の物体が動いている際のモーションブラーを軽減できます。Q4:ロボットカメラはなぜ暗い環境ではノイズの多い画像を生成するのですか?照明が不十分な場合、カメラシステムは画像を明るくするために電子ゲインを上げることがあります。ゲインを過剰に上げると画像ノイズが増幅され、視覚的な鮮明度が低下し、物体認識に影響を与える可能性があります。Q5:Wintop Opticsはロボットビジョン用の大口径レンズを提供していますか?はい。Wintop Opticsは、ロボットビジョン用途向けの光学イメージングレンズを開発・製造しており、F1.6およびF2.0の大口径設計も取り扱っています。また、特定のセンサー、視野角、および機械的な統合要件に基づいたカスタマイズされた光学ソリューションについてもご相談いただけます。


 ニュースレターにサインアップする


 IPv6 network supported.